
Industrial Ethernet für ServoStep MIS17, MIS23, MIS34 und MIS43 sowie SMC66 und SMC85
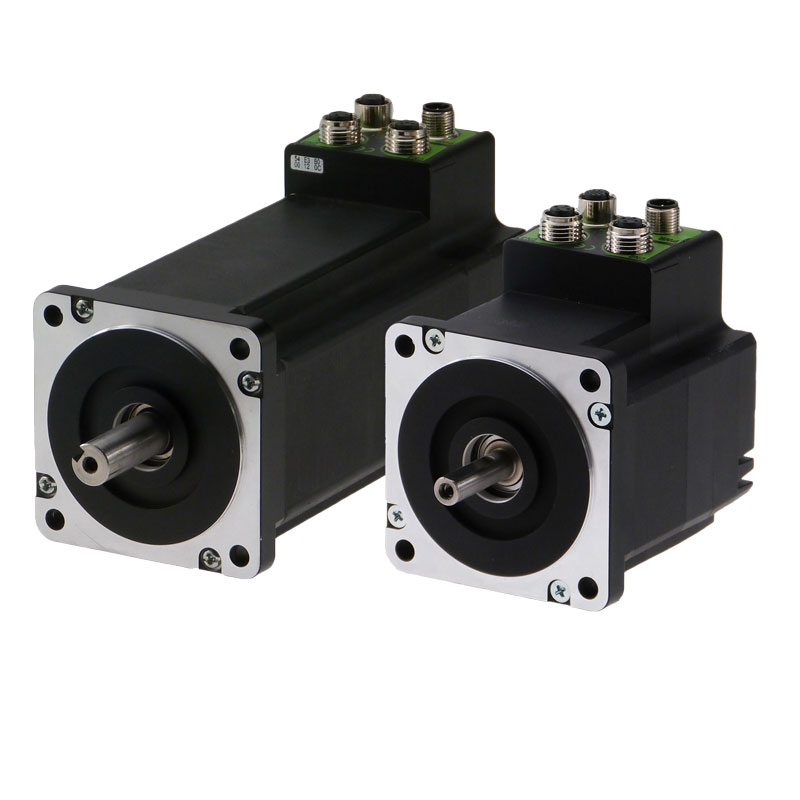
Die integrierten ServoStep-Motoren MIS17, MIS23, MIS34 und MIS43 sowie die Schrittmotor-Controller SMC66 und SMC85 lassen sich direkt in alle gängigen Industrial-Ethernet-Netzwerke einbinden. Motor, Encoder, Leistungsendstufe, Positioniersteuerung und Kommunikation bilden eine kompakte Einheit direkt an der Maschinenachse.
Industrial Ethernet für ServoStep und SMC
Sechs Protokolle, ein Antriebskonzept
EtherCAT, EtherNet/IP, PROFINET IO, Sercos III, Modbus TCP/UDP und Ethernet POWERLINK stehen wahlweise als Option zur Verfügung. Der integrierte Zwei-Port-Switch ermöglicht eine einfache Linienverkabelung von Motor zu Motor, ohne zusätzliche Switches im Schaltschrank.
Alle Varianten sind für den Einsatz in industrieller Umgebung mit Temperaturschwankungen, Feuchtigkeit und Vibration ausgelegt.
6 Protokollewahlweise als Option
100 Mbit/sEthernet-Baudrate
Zwei-Port-Switchfür Linienverkabelung
ab <50 µsNetzwerkzykluszeit (EtherCAT)
Verfügbar für diese Baureihen
MIS17 ›NEMA 17, bis 0,78 NmMIS23 ›NEMA 23, bis 3,08 NmMIS34 ›NEMA 34, bis 12 NmMIS43 ›NEMA 43, bis 25 NmSMC66 / SMC85 ›Controller für externe Motoren
Unterstützte Industrial-Ethernet-Protokolle
EtherCAT
Echtzeitfähige Kommunikation mit Distributed Clocks und CiA-402-Antriebsprofil für synchronisierte Mehrachsbewegungen.
EtherNet/IP
CIP-basierte Kommunikation für Steuerungen von Rockwell Automation, inklusive DLR für Ringtopologien und Add-on-Instructions für Studio 5000.
PROFINET IO
Anbindung an Siemens-Steuerungen und weitere PROFINET-Systeme mit Profinet RT, LLDP, SNMP und MRP-Client.
Sercos III
Echtzeitkommunikation für Motion Control mit synchronisierten Zykluszeiten von 1 bis 8 ms in Linien- oder Ringtopologie.
Modbus TCP/UDP
Offener Registerzugriff für SPS-, PC- und Visualisierungssysteme. Ideal für unkomplizierte, nicht zyklische Automatisierungsaufgaben.
Ethernet POWERLINK
Echtzeitfähige Kommunikation für Automatisierungssysteme von B&R und weitere POWERLINK-kompatible Steuerungen.
Vorteile der integrierten Ethernet-Anbindung
- Kommunikation direkt im Motor, ohne externe Module
- Integrierter Zwei-Port-Switch für Linienverkabelung
- Weniger Leitungen zum Schaltschrank
- MacTalk über RS485 bei allen Protokollen
- Parametrierung und ePLC-Übertragung über Ethernet
- Firmware-Update über das Netzwerk
- Vorbereitet für IIoT, IoT und Industrie 4.0
- Konformitätsgeprüfte Schnittstellen
Technische Daten im Vergleich
| EtherCAT | EtherNet/IP | PROFINET IO | Sercos III | Modbus TCP/UDP | POWERLINK | |
|---|---|---|---|---|---|---|
| Allgemein | ||||||
| Hardware | Option / integriert | Option / integriert | Option / integriert | Option / integriert | Option / integriert | Option / integriert |
| Verfügbar | Ja | Ja | Ja | Ja | Ja | Ja |
| Anwendungsprotokoll | CANopen (DS301 + DSP402) | CIP | PROFINET IO | Sercos III Ver. 1.1.2 | Modbus | CANopen |
| Hersteller | Beckhoff | Rockwell Automation | Siemens | Bosch Rexroth | – | B&R |
| Transportprotokoll | EtherCAT, EtherCAT/UDP | TCP/IP, UDP/IP | TCP/IP, UDP/IP, PROFINET RT | – | TCP/IP, UDP/IP | POWERLINK V2 |
| MacTalk und Konnektivität | ||||||
| MacTalk über RS485 | Ja | Ja | Ja | Ja | Ja | Ja |
| IIoT, IoT, Industrie 4.0 ²⁾ | Ja | Ja | Ja | Ja | Ja | Ja |
| MacTalk über Ethernet | Ja ³⁾ | Ja | Ja | Ja ⁴⁾ | Ja | nicht geplant |
| Scope über Ethernet | geplant | geplant | geplant | geplant | geplant | nicht geplant |
| ePLC-Übertragung | Ja ³⁾ | Ja | Ja | Ja ⁴⁾ | Ja | nicht geplant |
| Werkseinstellungen laden | Ja ³⁾ | Ja | Ja | Ja ⁴⁾ | Ja | nicht geplant |
| Firmware-Update | geplant | Ja | Ja | Ja ⁴⁾ | Ja | nicht geplant |
| Kompatibel mit WLAN-Modul | Nein | ab FW 3.40 | ab FW 3.40 | Nein | ab FW 3.24 | Nein |
| Echtzeit und Synchronisation | ||||||
| Synchronisation | DC, 32 Bit | geplant | geplant | Ja | – | geplant |
| Antriebsprofil | CiA 402 | geplant | geplant | Ja | – | geplant |
| Sync-Zykluszeiten | 1, 2, 3 oder 4 ms | – | – | 1, 2, 3, 4, 6 oder 8 ms | – | – |
| Sync-Jitter | ±1 µs | – | – | ±1 µs | – | – |
| Min. Netzwerkzykluszeit | <50 µs | 2 ms | 1 ms | 250 µs | ca. 2 ms | <200 µs |
| Min. Modulzykluszeit | 360 µs bei 1/1 500 µs bei 5/5 605 µs bei 8/8 ¹⁾ |
1 ms | 1 ms bei 5/5 1,2 ms bei 8/8 |
500 µs | nicht zyklisch: 1 Reg. 1 ms 10 Reg. 4 ms |
360 µs bei 1/1 500 µs bei 5/5 605 µs bei 8/8 ¹⁾ |
| Netzwerk | ||||||
| Adressbereich | 65535 | 65535 | 65535 | 511 | 65535 | 256 |
| Max. Baudrate | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s |
| Weiterleitungsverzögerung | <1 µs | 10–130 µs | 3,25 µs | <1 µs | 10–130 µs | 0,5 µs |
| Topologie | Linie, Ring, Stern, Baum | Switches, Router, drahtlos | Switches, Router, drahtlos | Linie, Ring | Switches, Router, drahtlos | Linie, Stern, Baum |
| Weitere Protokolle | SDO, CoE | DHCP, ACD, DLR | RTC Klasse 1–3, RTA, DCP, CL-RPC, LLDP, SNMP, MRP-Client | – | DHCP | – |
| Normen | IEC 61158, IEC/PAS 62407, IEC 61784-3, ISO 15745-4 | IEC 61158, IEC 61784, ODVA EtherNet/IP | IEC 61158, IEC 61784 | IEC 61491, überführt in IEC 61158 | IEC 61158, IEC 61784 | IEC 61158, EPSG |
| Nutzerorganisation | ETG › | ODVA › | PI › | Sercos International › | Modbus Organization › | EPSG › |
¹⁾ Lesen und Schreiben von 1/1, 5/5 bzw. 8/8 Registern.²⁾ IIoT: Industrial Internet of Things, IoT: Internet of Things.³⁾ Voraussetzung: EtherCAT-Master.⁴⁾ Bei Ringtopologie mit dem Sercos-Master verbinden, andernfalls mit dem letzten Motor in der Linie.Auf dem Smartphone lässt sich die Tabelle seitlich verschieben.
Hinweis zur Auswahl: Welches Protokoll am besten passt, hängt in erster Linie von der vorhandenen Steuerung ab. Für synchronisierte Mehrachsbewegungen eignen sich EtherCAT und Sercos III besonders, für einfache Positionieraufgaben mit Registerzugriff genügt oft Modbus TCP.
Software, Gerätebeschreibungen und Unterlagen
Software und Industrial-Ethernet-Downloads ›MacTalk, Firmware und GerätebeschreibungsdateienIndustrial-Ethernet-Handbuch – LB0056GBEinrichtung der Ethernet-Protokolle (englisch)Spezifikationsdateien und SPS-DemoprogrammeGSDML, ESI, EDS und Beispielprojekte (englisch)Add-on-Instructions für MISFür Rockwell Studio 5000 (ZIP)Konformitätstests und ZertifikateNachweise der Protokollkonformität (englisch)Sercos III für MAC und MISHintergrund und Einsatz (englisch)Motion-Control-PartnerBevorzugte Industrial-Ethernet-Partner (englisch)Fachartikel Industrial EthernetHintergrundwissen und Anwendungen (englisch)
Weitere Informationen
Industrial Ethernet für MAC ›CANopen ›IO-Link ›ServoStep-Übersicht ›STO – Safe Torque Off ›Produktkonfigurator ›
Passendes Protokoll auswählen
JVL Deutschland unterstützt Sie bei der Auswahl von Baureihe, Industrial-Ethernet-Protokoll und Einbindung in Ihre Steuerung.


JVL A/S Deutschland Moltkestr. 24 DE-72762 Reutlingen Deutschland
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
