
Weitere Informationen über MAC Motoren von JVL
Der MAC-Motor von JVL war einer der ersten Servomotoren, bei dem die gesamte Elektronik eines Servosystems direkt im Motor sitzt. Hier erfahren Sie, wie das Prinzip funktioniert, welche Vorteile es bringt und welche Schnittstellen zur Verfügung stehen.
Das MAC-Prinzip
Servomotor mit integrierter Elektronik
Früher wurde der Servoregler in der Regel im Schaltschrank installiert, oft in einiger Entfernung vom Motor. Die Verkabelung zwischen Regler und Motor verursachte beim Bau einer Maschine erhebliche Kosten und war eine häufige Quelle für elektrische Störungen.
Beim MAC-Motor bilden Servomotor, Hallsensoren, Encoder und Elektronik eine geschirmte Einheit. Das senkt die Installationskosten und verbessert gleichzeitig die Störfestigkeit, weil die Verbindungen zwischen Regler und Motor nur noch wenige Zentimeter lang sind.
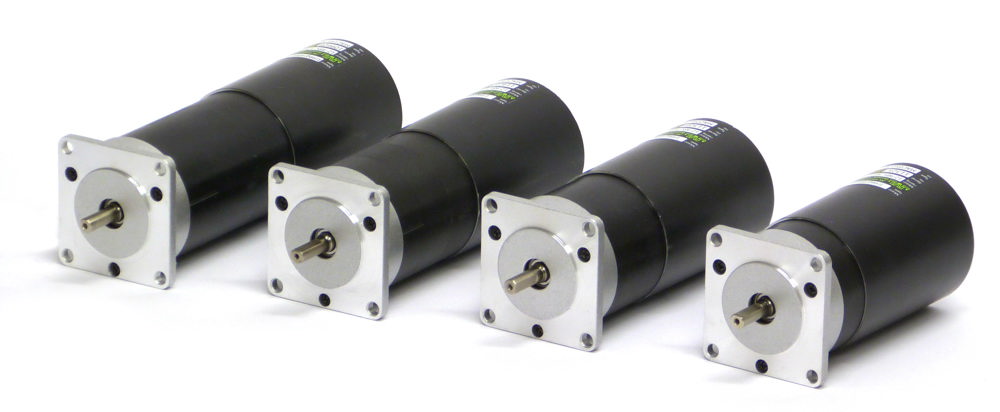 46–320 W
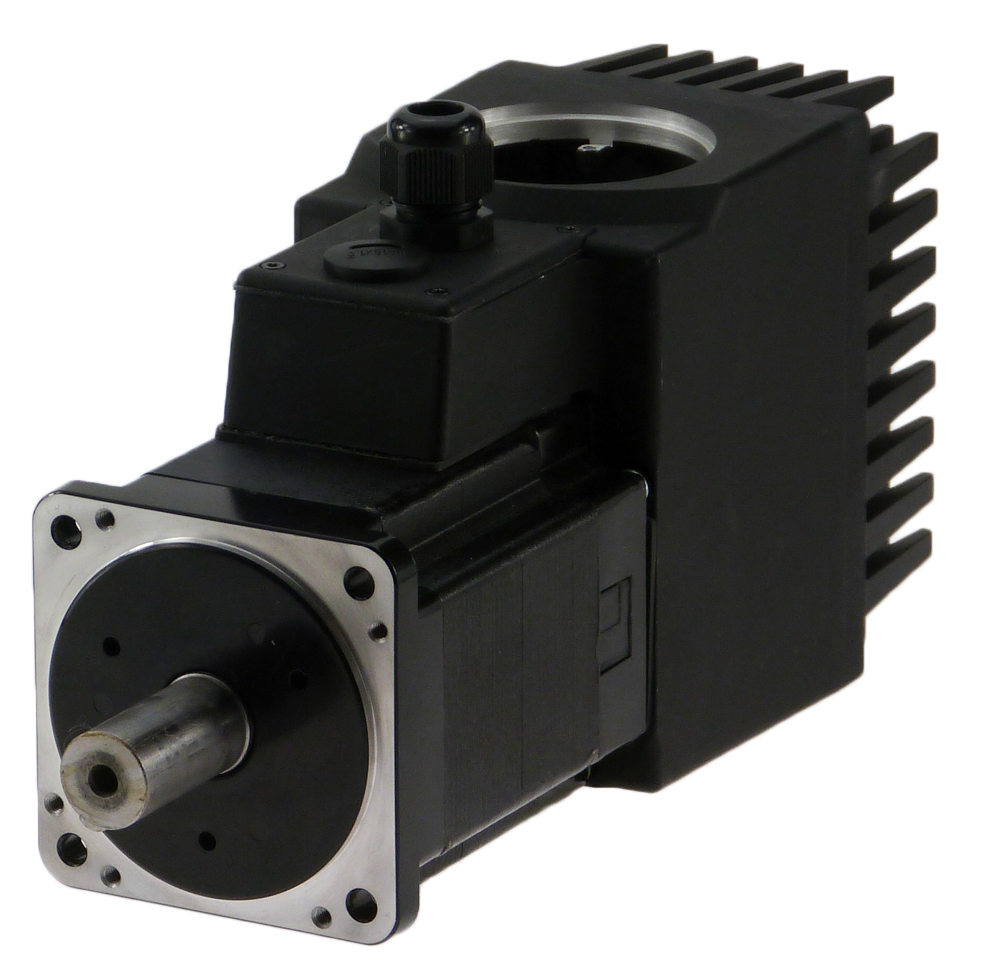 400 W–4,5 kW
1 Einheit
Motor, Encoder, Regler, Steuerung
46 W–4,5 kW
Leistungsbereich
bis 255 Achsen
auf einem RS485-Bus
EMV-geschützt
Störungen bleiben im Gehäuse
Die Vorteile auf einen Blick
Dezentrale Intelligenz
Regelung, Positionierung und auf Wunsch eine programmierbare Steuerung sitzen direkt an der Achse.
Einfache Installation
Keine Motor- und Encoderkabel zwischen Schaltschrank und Motor. Meist genügen Versorgung und eine Kommunikations- oder Signalleitung.
EMV-geschützt
Schaltstörungen der Leistungsendstufe bleiben im geschirmten Motorgehäuse.
Kompakt
Kein Platz im Schaltschrank für Servoverstärker, weniger Verlustwärme, kleinere Schaltschränke.
Single- oder Dualversorgung
Getrennte Versorgung von Leistung und Steuerung: Bei einem Not-Halt bleiben Position und Parameter erhalten.
Einfacher Ersatz
NEMA-23- und Servoflansche sind Standard. Der MAC-Motor ersetzt Schrittmotoren oder Servos meist ohne mechanische Änderung.
Schnittstellen und Betriebsarten
Direkt am Motor
- Kommandos von PC oder SPS über RS232, RS485 oder RS422
- Puls/Richtung oder Quadratursignale als Eingang
- ±10-V-Eingang zur Vorgabe von Drehzahl oder Drehmoment
- A/B-Encoderausgang für eine übergeordnete Steuerung
- Registerbetrieb über digitale Eingänge oder serielle Kommandos
- Mehrachsbetrieb mit bis zu 255 Achsen auf einem RS485-Bus mit 460 kbit/s
Mit Erweiterungsmodul oder integriert
- Programmierbare Steuerung (nanoPLC bzw. ePLC) mit grafischem Programmierwerkzeug
- Feldbus: PROFIBUS DP, CANopen, DeviceNet
- Industrial Ethernet: EtherCAT, PROFINET, EtherNet/IP, POWERLINK, Sercos III, Modbus TCP
- Wireless-Module
- Anschluss über D-Sub, M12 oder Kabelverschraubungen
- Bei der neuen MAC-Generation sind Ethernet und ePLC fest im Motor integriert
Bestehende Systeme schnell ersetzen
Der MAC-Motor lässt sich von einer übergeordneten Steuerung über ±10 V mit Encoder-Rückführung steuern, genau wie ein klassischer Servoantrieb. Er kann aber ebenso jede herkömmliche Servo- oder Schrittmotorsteuerung ersetzen, die mit Puls- und Richtungssignalen arbeitet. Ein integriertes elektronisches Getriebe bildet dabei beliebige Schrittauflösungen nach.
- Mechanik: Motor mit gleichem Flansch einbauen, NEMA 23 und gängige Servoflansche sind Standard.
- Ansteuerung: vorhandene Puls/Richtungs- oder ±10-V-Signale direkt anschließen.
- Parameter: Auflösung und Regelparameter einmalig mit MacTalk einstellen.
- Fertig: Die bestehende PC- oder SPS-Software bleibt unverändert.
Versorgung und Leistungsklassen
| Leistungsklasse | Baureihen | Versorgung |
|---|---|---|
| 46–320 W | MAC050–141, MAC083, MAC140-F/141-F, MAC320 | 12–48 V DC |
| 400 W–1,2 kW | MAC400, MAC402, MAC800–1200 | 115/230 V AC oder 12–48 V DC |
| 400 W–1,5 kW | Neue MAC-Generation | 115/230 V AC oder 12–48 V DC |
| 1,5–4,5 kW | MAC1500–4500 | 3 × 400 V AC |
Alle Daten im Detail in der Auswahltabelle für MAC-Motoren. Spielarme Planeten- und Schneckengetriebe sind für alle Baureihen erhältlich, siehe Getriebe.
Weitere Informationen
MAC-Übersicht ›Auswahltabelle ›Erweiterungsmodule ›Betriebsarten ›Industrial Ethernet ›Software MacTalk ›
Ist der MAC-Motor die richtige Lösung für Ihre Maschine?
JVL Deutschland unterstützt Sie bei der Auswahl und beim Umstieg von bestehenden Servo- oder Schrittmotorsystemen.


JVL A/S Deutschland Moltkestr. 24 DE-72762 Reutlingen Deutschland
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
