
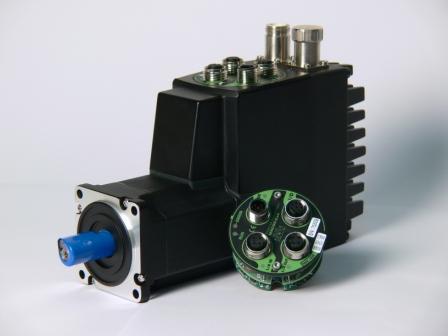
Industrial Ethernet für MAC-Servomotoren
Die integrierten MAC-Servomotoren von JVL lassen sich direkt in Industrial-Ethernet-Netzwerke einbinden. Motor, Encoder, Servoregler, Positioniersteuerung und Kommunikation bilden eine kompakte Antriebseinheit direkt an der Maschinenachse.
Industrial Ethernet für MAC-Servomotoren
Sechs Protokolle, zwei Integrationskonzepte
Neue MAC-Generation: Bei MAC404, MAC804, MAC1004, MAC1404 und den DC-Ausführungen ist Industrial Ethernet direkt in die Motorelektronik integriert, ein Steckmodul ist nicht nötig.
Bewährte MAC-Baureihen: Die klassischen MAC-Motoren werden über robuste MAC00-Ethernetmodule mit M12-Anschlüssen und Schutzart IP67 eingebunden.
6 ProtokolleEtherCAT bis POWERLINK
100 Mbit/salle Protokolle
ab 360 µsModulzykluszeit MAC400–3000
IP67M12-Anschlüsse
Unterstützte Industrial-Ethernet-Protokolle
EtherCAT
Echtzeitfähige Kommunikation mit Distributed Clocks und CiA-402-Antriebsprofil für synchronisierte Bewegungs- und Positionieraufgaben.
EtherNet/IP
CIP-basierte Kommunikation, insbesondere für Steuerungen von Rockwell Automation. Add-On-Instructions für Studio 5000 verfügbar.
PROFINET IO
Anbindung an Siemens-Steuerungen und andere PROFINET-Systeme, mit RT-Kommunikation und MRP-Client.
Sercos III
Echtzeitkommunikation für Motion Control mit Synchronisation und Antriebsprofil, in Linien- oder Ringtopologie.
Modbus TCP/UDP
Offene Kommunikation für SPS, PC und Visualisierung mit einfachem Registerzugriff über TCP/IP oder UDP/IP.
Ethernet POWERLINK
Echtzeitfähige Kommunikation, insbesondere für Automatisierungssysteme von B&R.
MAC00-Ethernetmodule für bewährte MAC-Motoren
Die steckbaren Module werden direkt am Motor montiert und haben einen integrierten Ethernet-Switch für einfache Linienverkabelung. Sie passen zu MAC050–141 und MAC400–3000, siehe Erweiterungsmodule.
Ausführung „4" und „41"
- „4": vier M12-Anschlüsse, integrierter Switch
- „4": digitale und analoge E/A, RS232
- „41": erweiterte Anzahl an E/A
- „41": zusätzlicher 17-poliger M12-Anschluss
- „41": RS422 für Encoder oder Puls/Richtung
- beide: Schutzart IP67
Die genaue E/A-Belegung und die verfügbaren Funktionen hängen vom Protokoll und der Modulversion ab.
Die Protokolle im Vergleich
| EtherCAT | EtherNet/IP | PROFINET IO | Sercos III | Modbus TCP/UDP | POWERLINK | |
|---|---|---|---|---|---|---|
| Allgemein | ||||||
| Modul | MAC00-EC4/-EC41 | MAC00-EI4/-EI41 | MAC00-EP4/-EP41 | MAC00-ES4/-ES41 | MAC00-EM4/-EM41 | MAC00-EL4/-EL41 |
| Applikationsprotokoll | CANopen (DS301 + DSP402) | CIP | PROFINET IO | Sercos III V1.1.2 | Modbus | CANopen |
| Hersteller / Organisation | Beckhoff | Rockwell Automation | Siemens | Bosch Rexroth | offen | B&R |
| Transportprotokoll | EtherCAT, EtherCAT/UDP | TCP/IP, UDP/IP | TCP/IP, UDP/IP, PROFINET RT | – | TCP/IP oder UDP/IP | POWERLINK V2 |
| MacTalk und Diagnose | ||||||
| MacTalk über RS232 | Ja | Ja | Ja | Ja | Ja | Ja |
| MacTalk über Ethernet ¹⁾ | Ja ⁴⁾ | Ja | Ja | Ja ⁵⁾ | Ja | nein |
| Scope über Ethernet | nein | Ja | Ja | Ja | Ja | nein |
| ePLC-Übertragung | Ja ⁴⁾ | Ja | Ja | Ja ⁵⁾ | Ja | nein |
| Werkseinstellungen laden | Ja ⁴⁾ | Ja | Ja | Ja ⁵⁾ | Ja | nein |
| Firmware-Update | geplant | Ja | Ja | Ja ⁵⁾ | Ja | nein |
| IIoT, IoT, Industrie 4.0 ³⁾ | Ja | Ja | Ja | Ja | Ja | Ja |
| Echtzeit ²⁾ | ||||||
| Synchronisation | DC, 32 Bit | geplant | geplant | Ja | – | geplant |
| Antriebsprofil | CiA 402 | geplant | geplant | Ja | – | geplant |
| Sync-Zykluszeit | 1 oder 2 ms | – | – | 1 oder 2 ms | – | – |
| Sync-Jitter | ±1 µs | – | – | ±1 µs | – | – |
| Zykluszeiten | ||||||
| Netzwerk, minimal | < 50 µs | 2 ms | 1 ms | 250 µs | ca. 2 ms | < 200 µs |
| Modul, MAC050–141 ⁶⁾ | 4 / 20 / 32 ms | 4 / 20 / 32 ms | 4 / 20 / 32 ms | – | azyklisch: 1 Reg. 2 ms, 10 Reg. 20 ms | 4 / 20 / 32 ms |
| Modul, MAC400–3000 ⁶⁾ | 360 / 500 / 605 µs | 1 ms | 1 / 1 / 1,2 ms | 500 µs | azyklisch: 1 Reg. 2 ms, 10 Reg. 4 ms | 360 / 500 / 605 µs |
| Netzwerk | ||||||
| Adressbereich | 65.535 | 65.535 | 65.535 | 511 | 65.535 | 256 |
| Max. Baudrate | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s | 100 Mbit/s |
| Durchleitverzögerung | < 1 µs | 10–130 µs | 3,25 µs | < 1 µs | 10–130 µs | 0,5 µs |
| Topologie | Linie, Ring, Stern, Baum | Switches, Router, Funk | Switches, Router, Funk | Linie, Ring | Switches, Router, Funk | Linie, Stern, Baum |
| Normen | IEC 61158, IEC/PAS 62407, IEC 61784-3, ISO 15745-4 | IEC 61158, IEC 61784, ODVA | IEC 61158, IEC 61784 | IEC 61491, in IEC 61158 überführt | IEC 61158, IEC 61784 | IEC 61158, EPSG |
| Weitere Protokolle | SDO, CoE | DHCP, ACD, DLR | RTC Klasse 1–3, RTA, DCP, CL-RPC, LLDP, SNMP, MRP-Client | – | DHCP | – |
| Nutzerorganisation | ETG | ODVA | PI | Sercos International | Modbus Org. | EPSG |
¹⁾ Zugriff mit MacTalk über das Ethernet-Netzwerk. ²⁾ Nicht für MAC050–141. ³⁾ IIoT: Industrial Internet of Things, IoT: Internet of Things. ⁴⁾ Voraussetzung: EtherCAT-Master. ⁵⁾ Bei Ringtopologie an den Sercos-Master anschließen, sonst an den letzten Motor der Linie. ⁶⁾ Lesen und Schreiben von 1/1, 5/5 bzw. 8/8 Registern. Angaben „geplant" laut aktueller JVL-Tabelle, den aktuellen Stand nennt Ihnen JVL Deutschland.
Industrial Ethernet direkt im Motor
Bei der neuen MAC-Generation ist die Schnittstelle Teil der Motorelektronik, mit integrierter ePLC, weniger Komponenten und geringerem Verkabelungsaufwand. Neue MAC-Servomotoren mit Industrial Ethernet und ePLC ›
Downloads und Integration
Software und FirmwareGerätebeschreibungen und Industrial-Ethernet-DownloadsSpezifikationsdateienGSDML, EDS, ESI und weitereSPS-DemoprogrammeBeispielprogramme für gängige SteuerungenAdd-On-InstructionsJVL MAC für Rockwell Studio 5000 (ZIP)Industrial-Ethernet-HandbuchLB0056GB (PDF, englisch)KonformitätstestsZertifikate der Protokolle (englisch)Motion-Control-PartnerBevorzugte Steuerungspartner (englisch)FachartikelIndustrial Ethernet, IIoT und Industrie 4.0 (englisch)
Weitere Informationen
MAC-Übersicht ›Erweiterungsmodule ›Industrial Ethernet für MIS ›CANopen ›IO-Link ›Software MacTalk ›
Passendes Ethernet-Protokoll auswählen
JVL Deutschland unterstützt Sie bei der Auswahl von MAC-Baureihe, Protokoll und E/A-Variante sowie bei der Einbindung in Ihre Steuerung.


JVL A/S Deutschland Moltkestr. 24 DE-72762 Reutlingen Deutschland
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
