
Integrierte Schrittmotoren der JVL MIS-Serie
 ServoStep MIS170,18–0,78 NmMIS17xQ/S
 ServoStep MIS230,97–3,08 NmMIS23xQ/R/S/T
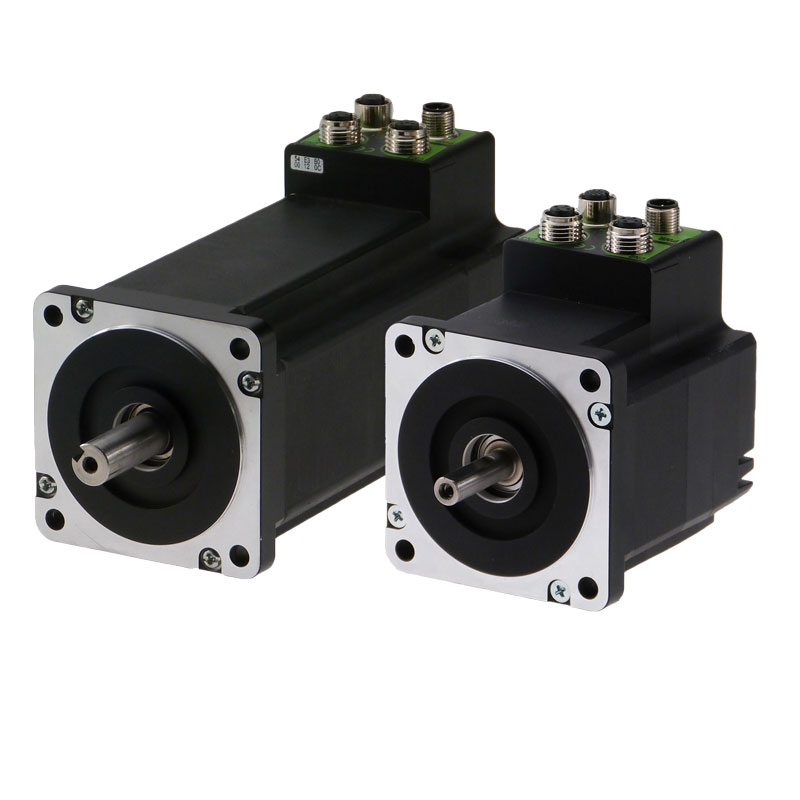 ServoStep MIS343,0–12,0 NmMIS340–MIS343
 ServoStep MIS4310,0–25,0 NmMIS430–MIS432
 QuickStep MIS231,1–2,9 NmMIS23xA/K
Schrittmotor, Controller, Encoder und Kommunikation in einer Einheit
Die integrierten ServoStep-Motoren der JVL MIS-Serie verbinden einen Schrittmotor mit programmierbarer Steuerung und, je nach Ausführung, Closed-Loop-Regelung, Absolutwertgeber, integrierter SPS und industrieller Kommunikation.
Separate Motorleitungen zwischen Schaltschrank und Antrieb entfallen weitgehend. Die kurzen internen Verbindungen zwischen Motor, Encoder und Elektronik reduzieren den Verdrahtungsaufwand und sorgen für eine robuste und störsichere Antriebslösung.
Die passende MIS-Baureihe für jede Anwendung
Das MIS-Programm reicht von kompakten NEMA-17-Antrieben bis zu leistungsstarken integrierten Schrittmotoren in NEMA 43, mit Drehmomenten von 0,18 bis 25 Nm und zahlreichen Kommunikations- und Ausstattungsvarianten.
MIS17: kompakte ServoStep-Motoren bis 0,78 Nm
Für kompakte Positionier-, Dosier- und Verstellaufgaben. Trotz der kleinen NEMA-17-Bauform sind Controller, Encoder und Kommunikation im Motor integriert. Je nach Ausführung mit Closed Loop, Multiturn-Absolutwertgeber, Industrial Ethernet, CANopen, IO-Link, STO und drahtloser Kommunikation.
MIS23: flexible ServoStep-Motoren bis 3,08 Nm
Die aktuelle MIS23-Generation kombiniert die NEMA-23-Bauform mit Closed-Loop-Regelung. Verschiedene Steckeranordnungen, Industrial-Ethernet-Protokolle und Optionen passen den Motor an die jeweilige Maschine an.
MIS340 bis MIS343: leistungsstarke NEMA-34-Antriebe
Vier Motorgrößen mit Haltemomenten von 3,0 bis 12,0 Nm, mit integrierter Steuerung und Closed Loop. Je nach Ausführung mit Industrial Ethernet, CANopen, IO-Link, STO, Multiturn-Absolutwertgeber, Bremse und Schutzart bis IP67.
MIS430 und MIS432: integrierte Schrittmotoren bis 25 Nm
Für besonders hohe Drehmomente: MIS430 mit 10 Nm und MIS432 mit 25 Nm. Motor, Encoder und Controller bilden auch hier eine kompakte, abgeschirmte Einheit.
MIS23xA/K: bewährte QuickStep-Ausführungen
Für klassische Positionieraufgaben ohne Closed-Loop-Anforderung stehen weiterhin die QuickStep-Ausführungen in NEMA 23 mit 1,1 bis 2,9 Nm zur Verfügung.
Vorteile der integrierten ServoStep-Motoren
- Schrittmotor, Controller, Encoder und Kommunikation in einer Einheit
- Weniger Komponenten und Verkabelung
- Weniger Platzbedarf im Schaltschrank
- Kurze, störsichere interne Signalwege
- Closed-Loop-Betrieb je nach Motorvariante
- Integrierte SPS für dezentrale Abläufe
- Zahlreiche Feldbus- und Industrial-Ethernet-Schnittstellen
- Verschiedene Stecker-, Schutzart- und Ausstattungsvarianten
Technische Übersicht der ServoStep-Motoren
| Motor | Halte-/Laufmoment (Nm) | Schutzart | Controller | Bild |
|---|---|---|---|---|
| NEMA 17 · 42 × 42 mm · ServoStep | ||||
| MIS171Q/S | 0,18 / 0,18 | IP42 (IP65) | integriert, wie SMC66 | 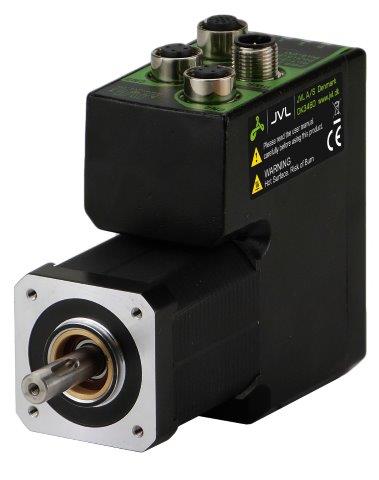 |
| MIS173Q/S | 0,40 / 0,40 | IP42 (IP65) | integriert, wie SMC66 | |
| MIS176Q/S | 0,78 / 0,78 | IP42 (IP65) | integriert, wie SMC66 | |
| NEMA 23 · 57 × 57 mm · ServoStep | ||||
| MIS231Q/S | 0,97 / 0,97 | IP42 (IP65) | integriert, wie SMC66 | 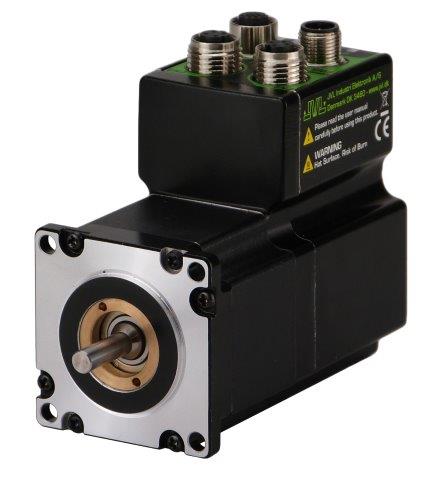 |
| MIS232Q/S | 1,97 / 1,97 | IP42 (IP65) | integriert, wie SMC66 | |
| MIS234Q/S | 3,08 / 3,08 | IP42 (IP65) | integriert, wie SMC66 | |
| MIS231R/T | 1,16 / 1,16 | IP42 (IP65) | integriert, wie SMC66 | |
| MIS232R/T | 2,53 / 2,53 | IP42 (IP65) | integriert, wie SMC66 | |
| NEMA 23 · 57 × 57 mm · QuickStep | ||||
| MIS231 | 1,3 / 1,1 | IP42 (IP65) | integriert | 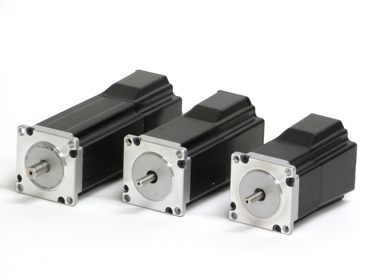 |
| MIS232 | 1,8 / 1,6 | IP42 (IP65) | integriert | |
| MIS234 | 3,0 / 2,9 | IP42 (IP65) | integriert | |
| NEMA 34 · 86 × 86 mm · ServoStep | ||||
| MIS340 | 3,0 / 3,0 | IP42 (IP65) | integriert, wie SMC85 | |
| MIS341 | 6,1 / 6,1 | IP42 (IP65) | integriert, wie SMC85 | |
| MIS342 | 9,0 / 7,5 | IP42 (IP65) | integriert, wie SMC85 | |
| MIS343 | 12,0 / 10,0 | IP42 (IP65) | integriert, wie SMC85 | |
| NEMA 43 · 110 × 110 mm · ServoStep | ||||
| MIS430 | 10,0 / 10,0 | IP42 | integriert, wie SMC85 |  |
| MIS432 | 25,0 / 25,0 | IP42 | integriert, wie SMC85 | |
Schutzart in Klammern: optional. Sicherheitsfunktion für ServoStep: STO, TÜV-zertifiziert nach SIL 3 / PL e.
Welches Drehmoment und welche Untersetzung brauchen Sie?Der Schnellrechner ermittelt in einer Minute grob Drehmoment, Drehzahl und Untersetzung für Spindel, Zahnriemen, Förderband, Hubwerk oder Drehtisch. Für Schrittmotoren ist die Motordrehzahl auf einen sinnvollen Bereich bis 1.000 min⁻¹ voreingestellt, so vergleichen Sie das Ergebnis direkt mit der Tabelle.Genaue Auslegung im MotorSizer ›
Zum Schnellrechner ›Schrittmotor-Controller
Für Anwendungen mit separatem Motor gibt es die programmierbaren JVL-Schrittmotor-Controller als offene Baugruppe oder im Gehäuse. Alle Controller im Vergleich ›
| Bezeichnung | Max. Strom (A) | Schutzart | Ausführung | Bild |
|---|---|---|---|---|
| SMC75xxMx | 3 | IP42 | SMC75 mit Gehäuse | 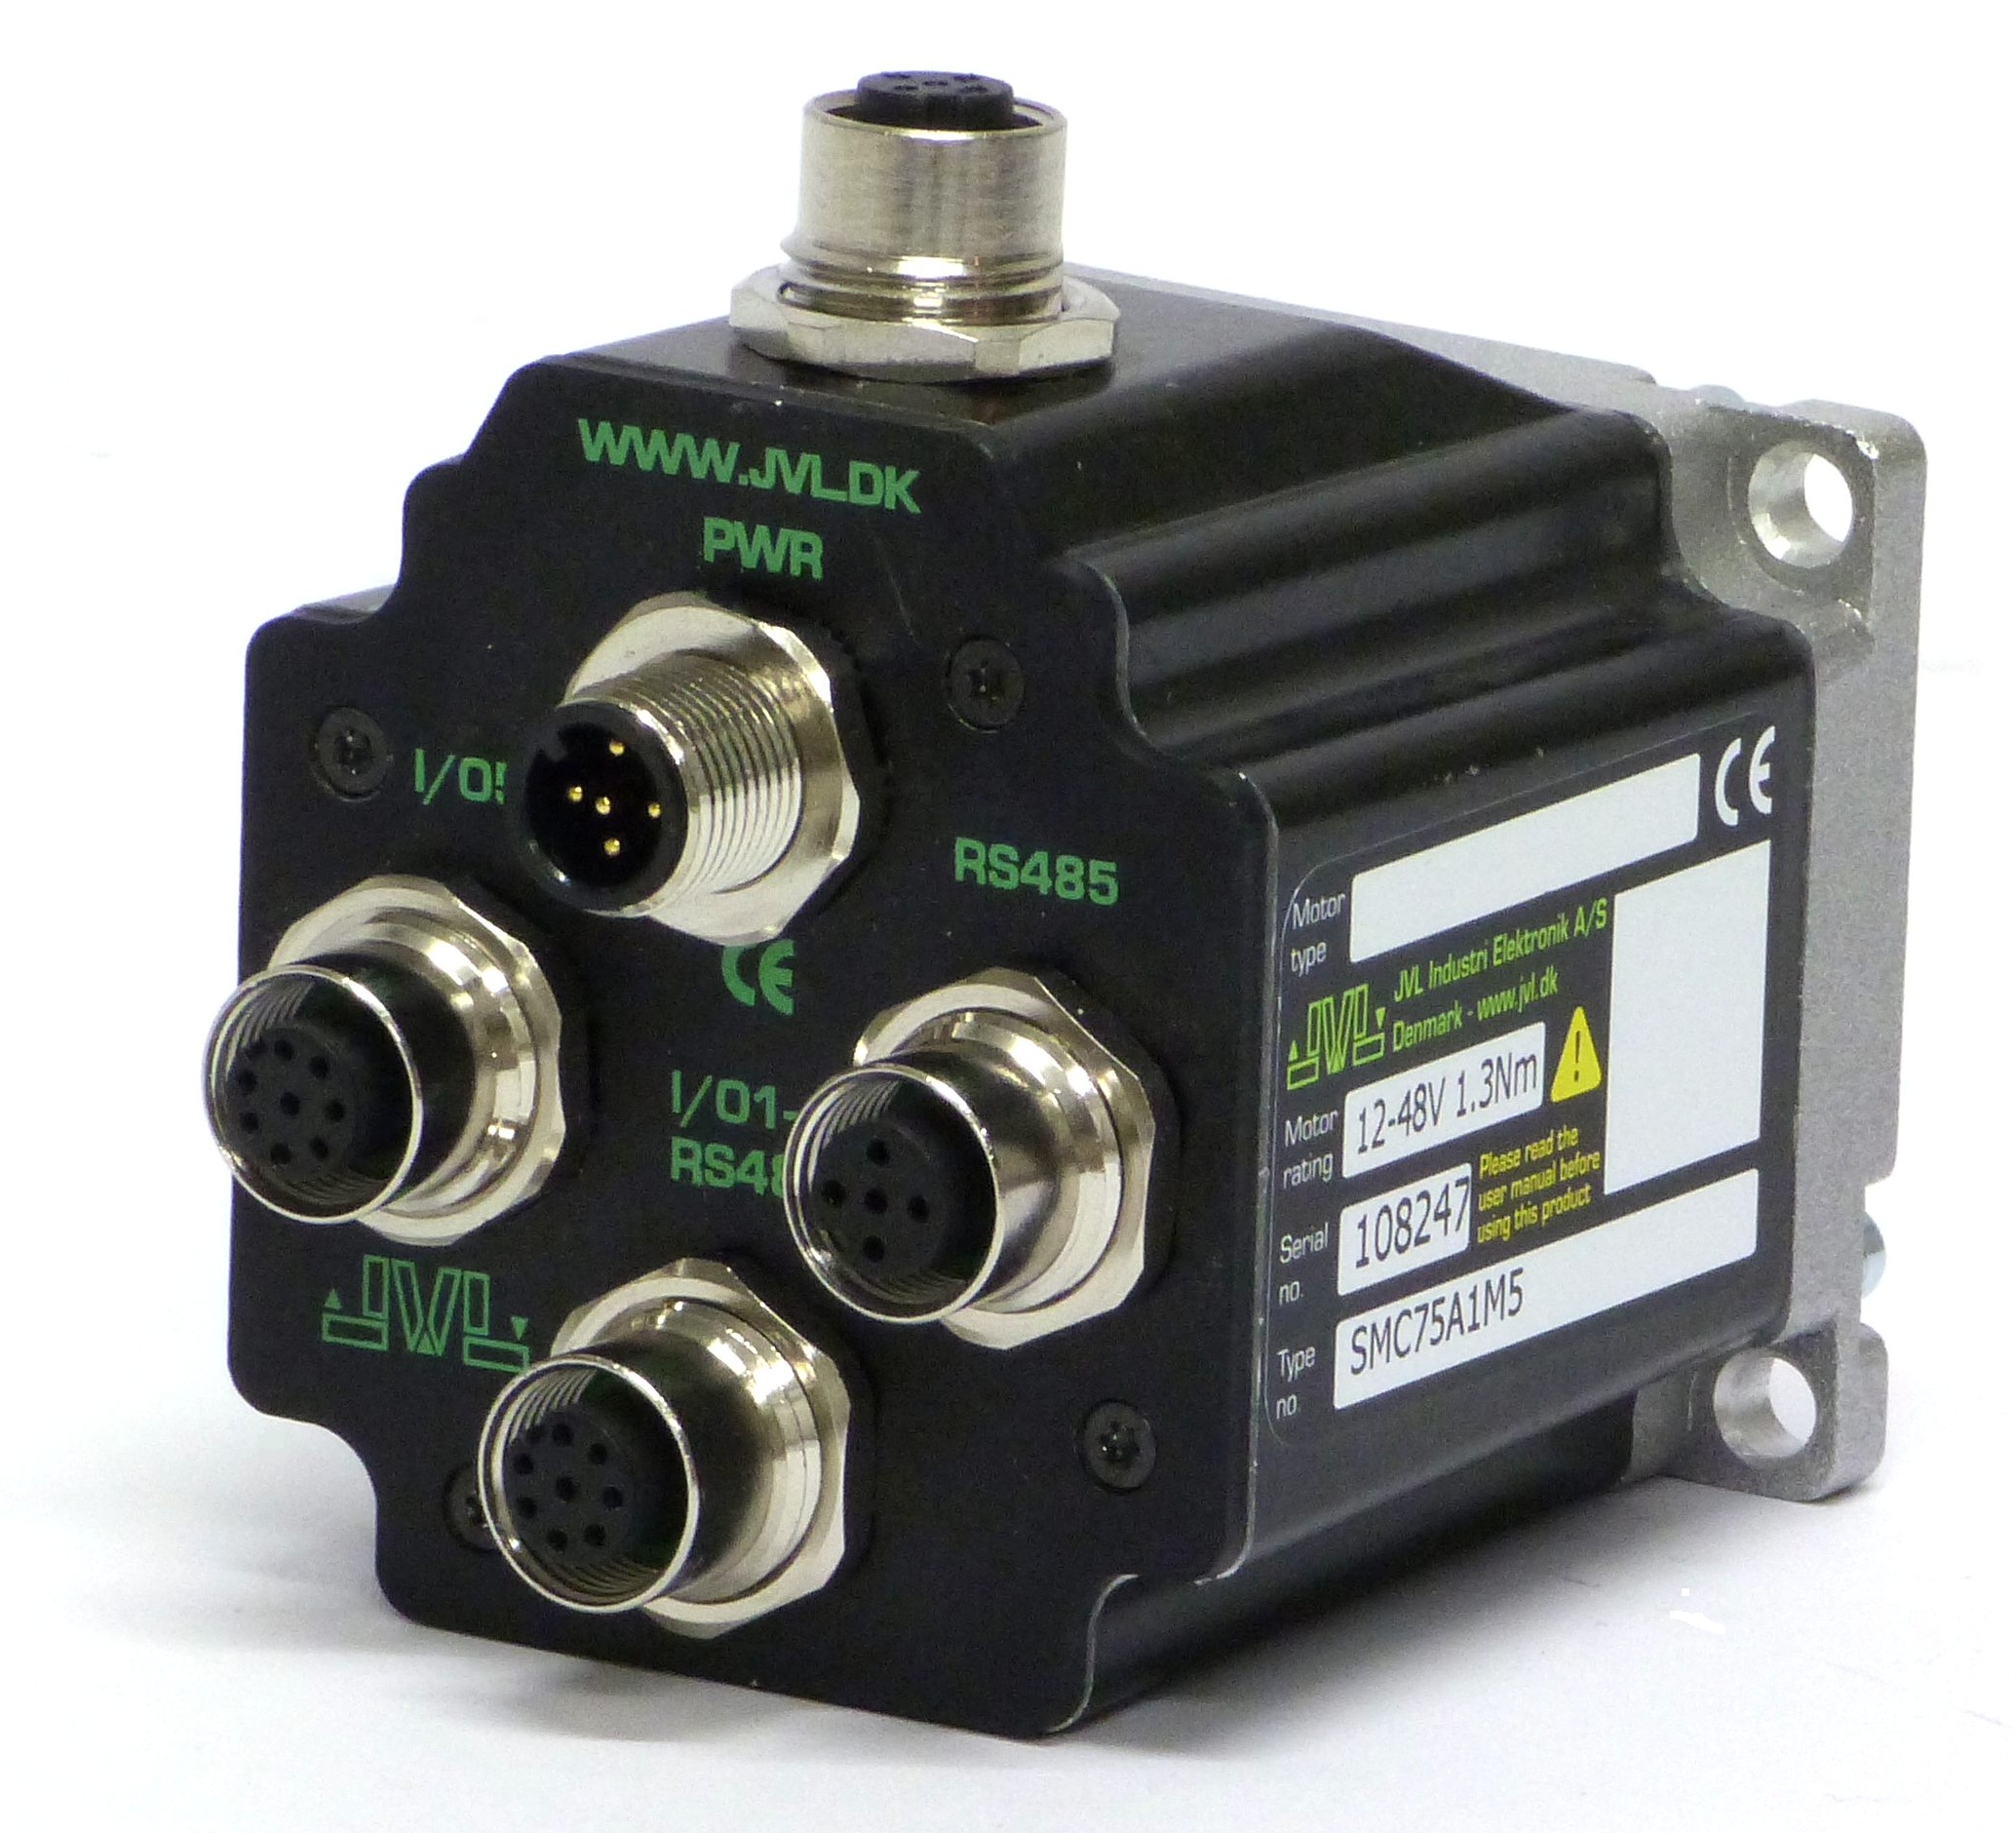 |
| SMC75xx | 3 | offene Baugruppe | SMC75 Platine |  |
| SMC66xx | 6 | IP42 (IP65) | SMC66 mit Gehäuse |  |
| SMC66xx | 6 | offene Baugruppe | SMC66 Platine | 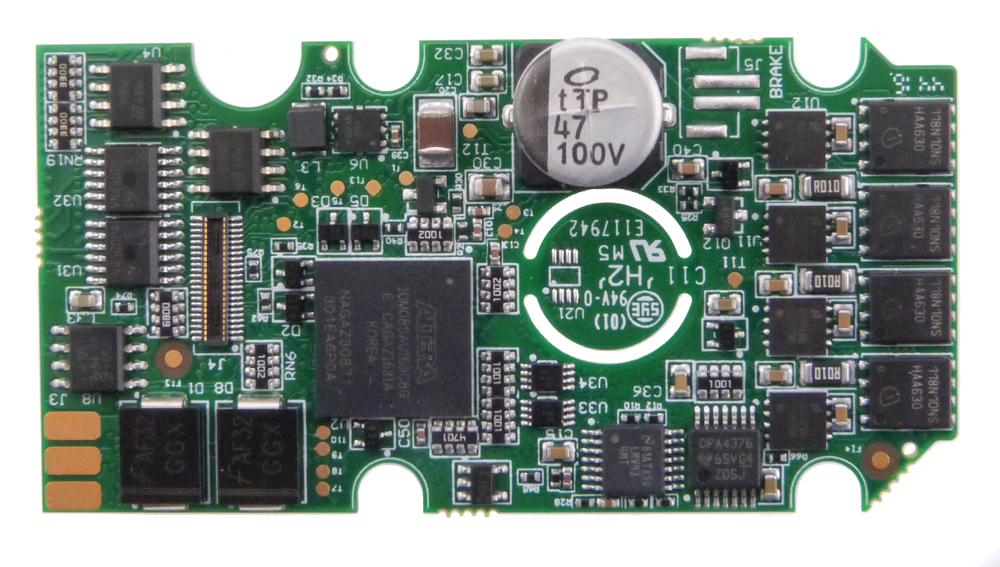 |
| SMC67xx | 6 | offene Baugruppe | SMC67 Closed-Loop-Platinein Entwicklung |  |
| SMC85xxMx | 9 | IP42 (IP65) | SMC85 mit Gehäuse | 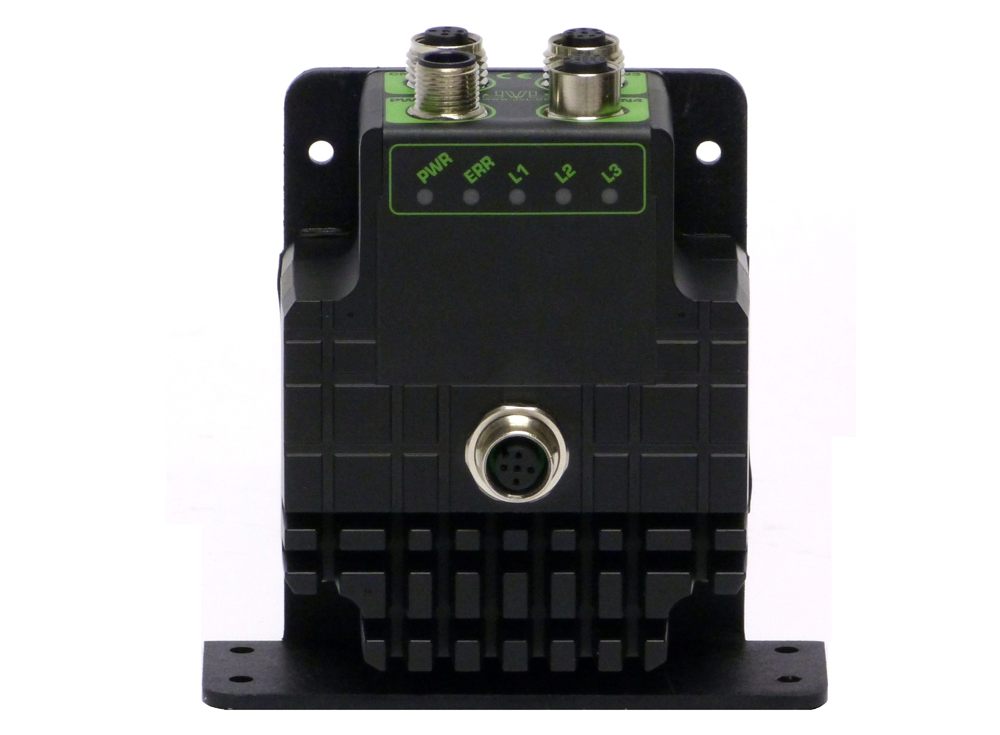 |
| SMC85xx | 9 | offene Baugruppe | SMC85 Platine | 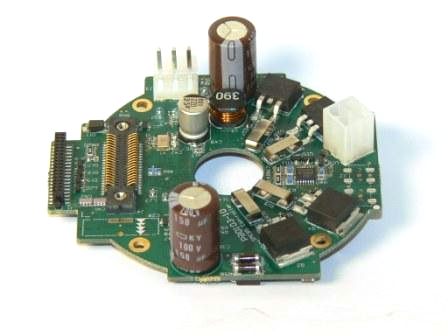 |
Weitere Informationen
Industrial Ethernet ›für ServoStep und SMC-ControllerSTO – Safe Torque Off ›TÜV-zertifiziert für ServoStepSchrittmotoren mit Encoder ›NEMA 08 bis 34, ohne integrierte ElektronikLinearaktuatoren ›integrierte Schrittmotoren als LinearantriebSchnellrechner ›Drehmoment und Untersetzung ermittelnMotorSizer ›Motor und Getriebe genau auslegen
Welcher ServoStep-Motor passt zu Ihrer Anwendung?
JVL Deutschland unterstützt Sie bei Auswahl, Auslegung und Integration des passenden ServoStep-Motors, von der kompakten Positionierachse bis zum leistungsstarken dezentralen Maschinenantrieb.


JVL A/S Deutschland Moltkestr. 24 DE-72762 Reutlingen Deutschland
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Copyright © JVL A/S - All Rights Reserved.