
Integrierter Schrittmotor und Controller mit CANbus
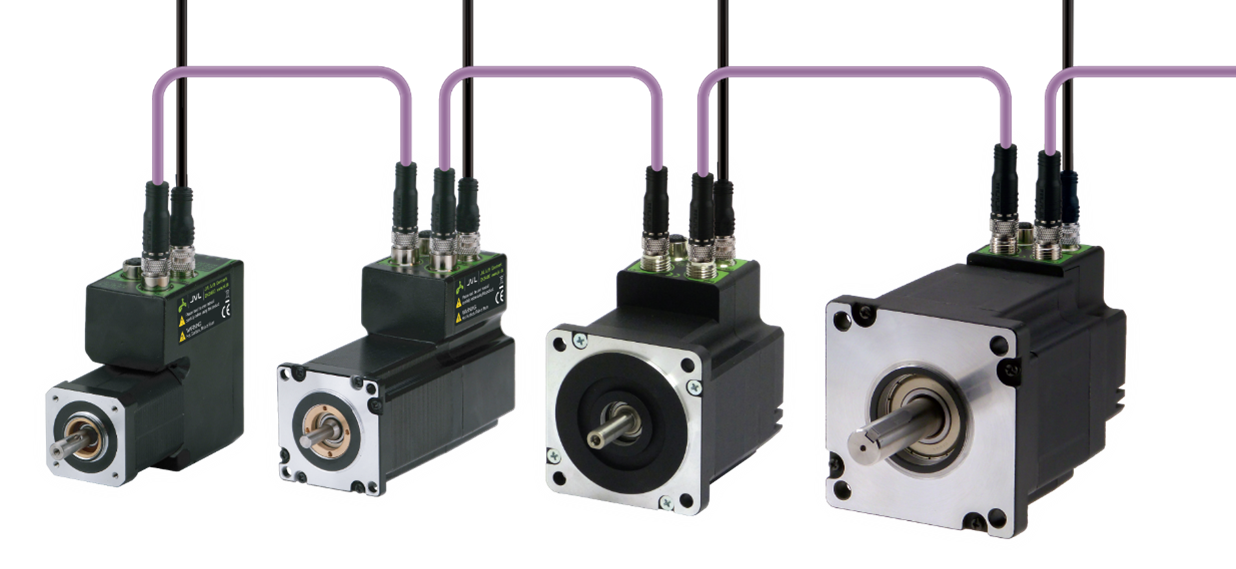
Die integrierten ServoStep-Motoren MIS17, MIS23, MIS34 und MIS43 sowie die Schrittmotor-Controller SMC66 und SMC85 sind mit CANopen-Slave-Schnittstelle bis 1 Mbit/s erhältlich. Alle Motorregister lassen sich lesen und schreiben, und M12-Anschlüsse mit BUS IN und BUS OUT vereinfachen die Verkabelung auch in rauer Umgebung.
CANopen für ServoStep und SMC
DS301, DSP402 und Master-Slave-Synchronisation
Mit der aktuellen Firmware unterstützen alle MIS-Motoren und SMC-Controller das Antriebsprofil DSP402 mit Synchronisation und interpoliertem Positionsmodus.
Dynamisches Mapping kombiniert Einzelbits sowie 16- und 32-Bit-Werte für eine schnelle und effiziente Buskommunikation.

bis 1 Mbit/swählbare Datenrate
DS301 + DSP402DSP402 ab Firmware 5.03
24 TX / 24 RXprogrammierbare PDO
bis 30 Motorensynchron ohne externe SPS
Verfügbar für diese Baureihen
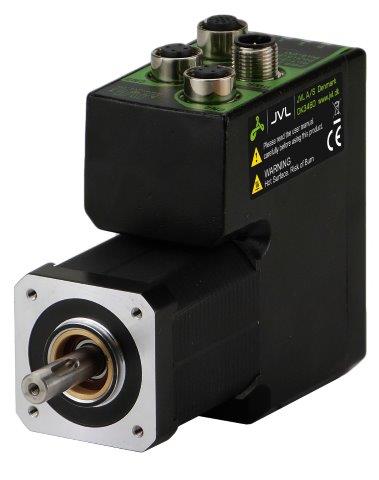 MIS171–MIS176 ›NEMA 17, bis 0,78 Nm
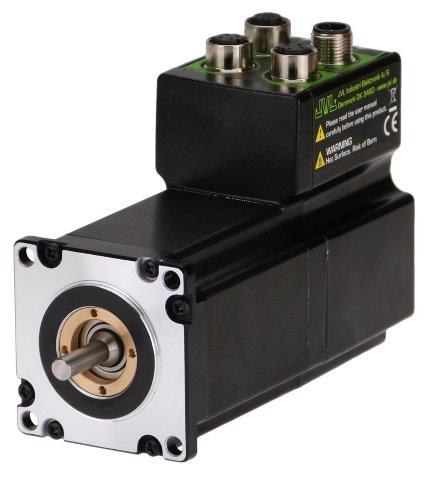 MIS231Q–MIS234T ›NEMA 23, bis 3,08 Nm
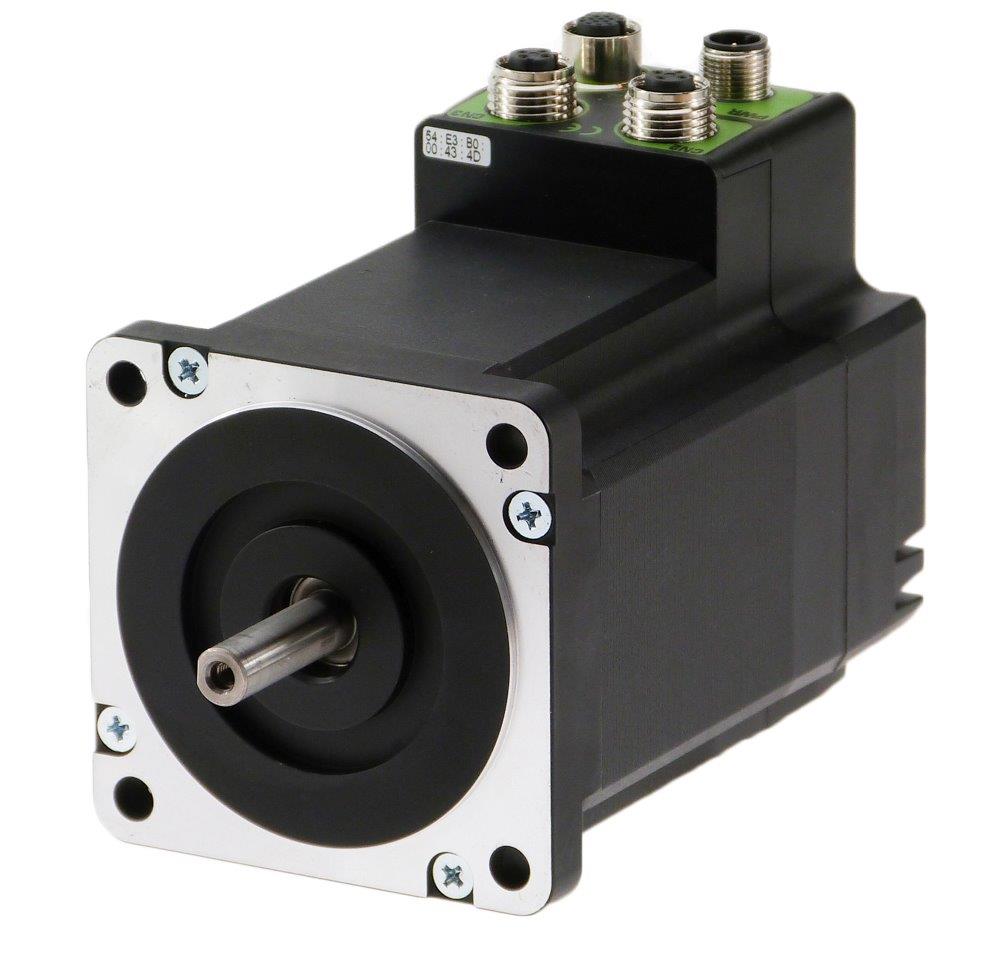 MIS340–MIS343 ›NEMA 34, bis 12 Nm
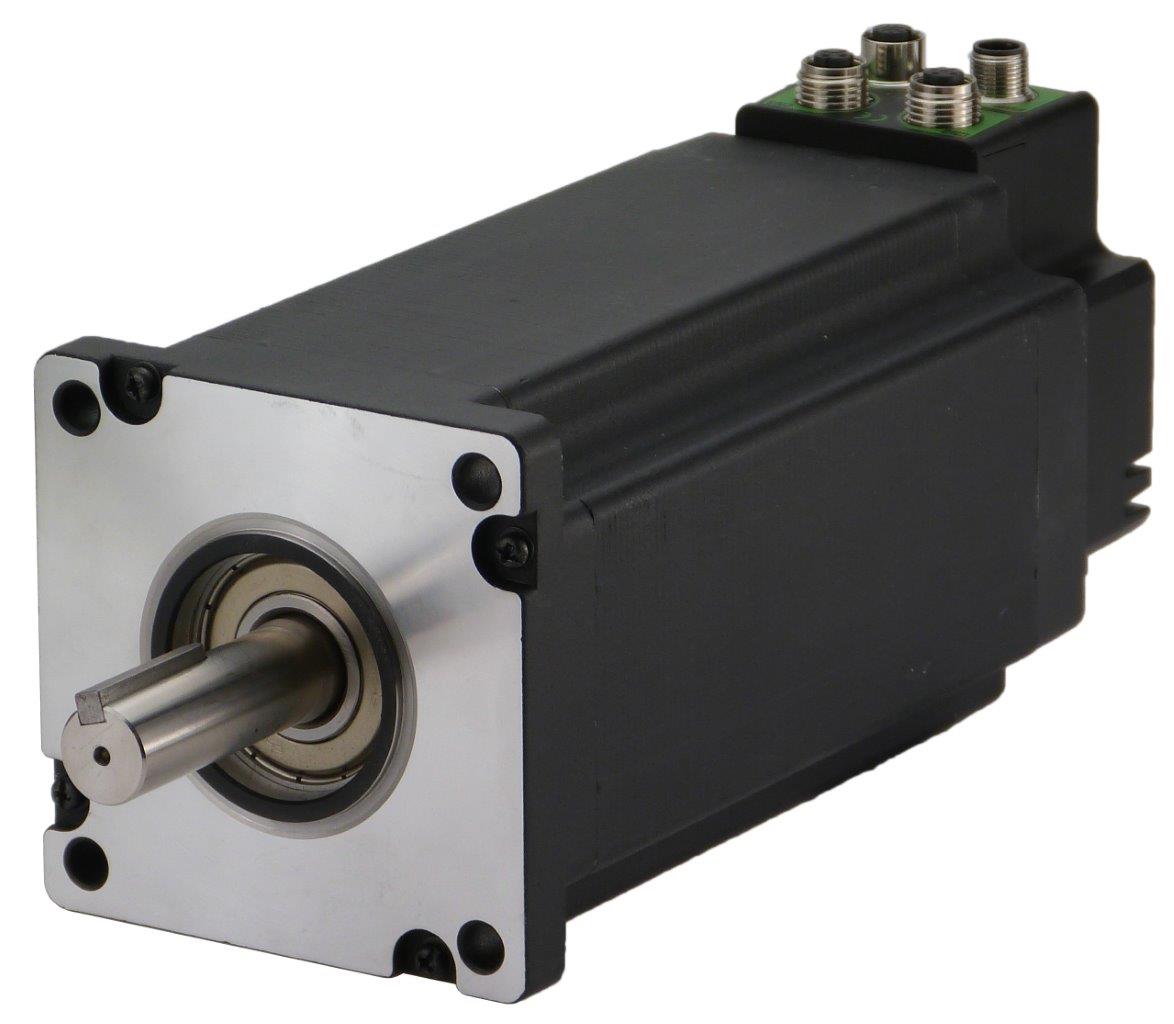 MIS430–MIS432 ›NEMA 43, bis 25 Nm
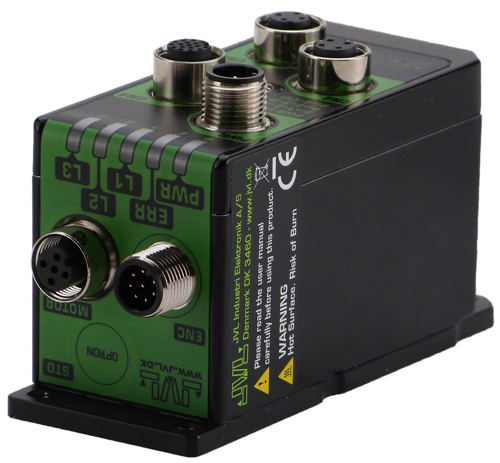 SMC66 ›0–6 A, SMC66B1-P6AABX1
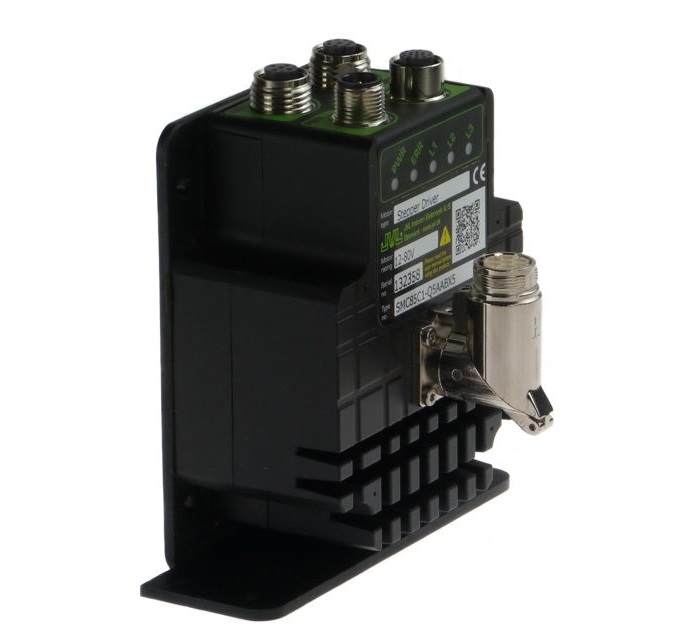 SMC85 ›0–9 A, SMC85C1-P6AABX5
Passende Schrittmotoren mit Encoder für SMC66 und SMC85 finden Sie hier (englisch).
CANopen-Funktionen im Überblick
Kommunikation (DS301)
- Alle Motorfunktionen über Gateway-Objekte verfügbar
- Lese- und Schreibzugriff auf alle 512 Motorregister
- Optimiertes Standard-PDO-Mapping
- Bis zu 24 TX-PDO und 24 RX-PDO
- Asynchrone PDO-Aktualisierung ab 5 kHz mit Standard-Mapping
- Heartbeat und Node Guarding
- Sync-Unterstützung, Interpolationssynchronisation ab 2 ms
- Wählbare Datenrate bis 1 Mbit/s
Betriebsarten (DSP402)
- Profile Position Mode
- Profile Velocity Mode
- Profile Torque Mode (emuliertes Drehmoment)
- Homing Mode
- Interpolated Position Mode
- Cyclic Synchronous Position
- Cyclic Synchronous Velocity
- Cyclic Synchronous Torque (emuliertes Drehmoment)
- Einheitenumrechnung für Position, Geschwindigkeit und Beschleunigung
Einrichtung und Werkzeuge
- EDS-Datei (Electronic Data Sheet)
- LSS-Einstellung von Slave-ID und Baudrate
- Programmierbare Fehlerreaktion
- Überwachung und Fehlersuche mit MacTalk
- SDO- und PDO-Test vom PC mit JVL CANexplorer
- TwinCAT-3-kompatibel, mit Beispielprojekt und Schritt-für-Schritt-Anleitung
- Teilweise Master-Funktion außerhalb des CAN-Standards, Details auf Anfrage
Master-Slave-Synchronisation ohne externe SPS
MIS-Motoren mit CANopen lassen sich ohne übergeordnete Steuerung synchron betreiben. Ein Master-Motor wird mit MacTalk programmiert und steuert bis zu 29 Slaves, insgesamt laufen also bis zu 30 Motoren synchron. Der Master erkennt die Slaves am Bus automatisch und konfiguriert sie selbstständig.
So lassen sich Anwendungen wie das Anheben einer Last an vier Ecken in kurzer Zeit einrichten. Für die einfache Bedienung kann ein JVL-HMI direkt am Master-Motor angeschlossen werden. Die Funktion wird von allen integrierten MIS-ServoStep-Motoren mit CANopen unterstützt. Sie arbeitet außerhalb des CAN-Standards.
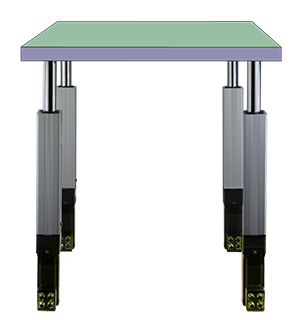
- Synchronisierter Geschwindigkeitsbetrieb
- Synchronisierter Positionsbetrieb
- Synchronisierte Referenzfahrt
- Überwachung aller Slaves
- Geschwindigkeitskorrektur im Closed-Loop-Betrieb
- Bis zu 29 Slaves an einem Master
- Sync-Intervall 10 ms
- In Entwicklung: Sync-Intervall 2 ms mit maximal 8 Slaves
So funktioniert die Synchronisation
- Jeder Slave besitzt einen Schwellwert für den zulässigen Schleppfehler. Überschreitet sein Schleppfehler diesen Wert, beschleunigt der Slave, bis er das Netzwerk wieder eingeholt hat.
- Der Master erhält laufend die Schleppfehler aller Slaves. Überschreitet der größte Schleppfehler den Schwellwert des Masters, verlangsamt der Master das gesamte Netzwerk, während der betroffene Slave weiter aufholt.
- Überschreitet der Schleppfehler des Masters selbst die Schwelle, beschleunigt nur der Master, bis er wieder aufgeholt hat.
- Übersteigt der Schleppfehler eines Slaves den maximal zulässigen Wert, stoppt dieser Slave mit einer Fehlermeldung, und der Master gibt den Stopp an das gesamte Netzwerk weiter.
Bestellbeispiel
Ein typisches System mit Motoren unterschiedlicher Drehmomentklassen und Multiturn-Absolutwertgeber:
| Artikelnummer | Beschreibung | Bild |
|---|---|---|
| Motoren | ||
| MIS176Q35P6H266 | NEMA 17, 0,8 Nm | 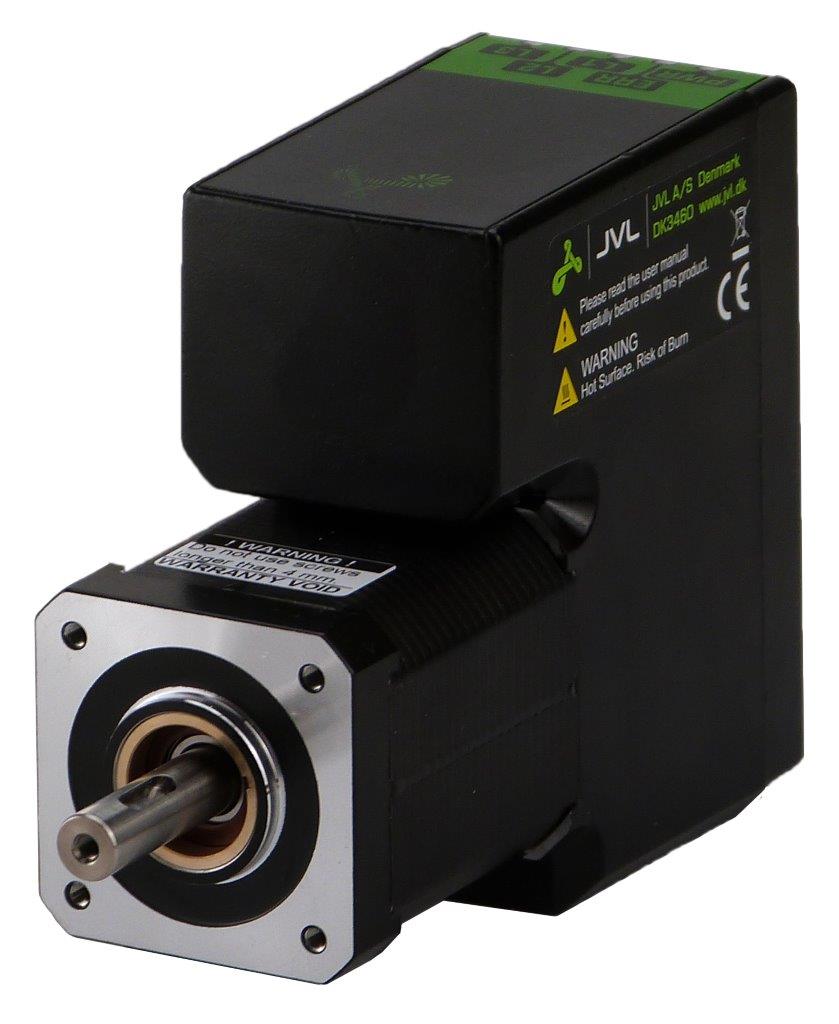 |
| MIS232Q1P6H266 | NEMA 23, 1,97 Nm | 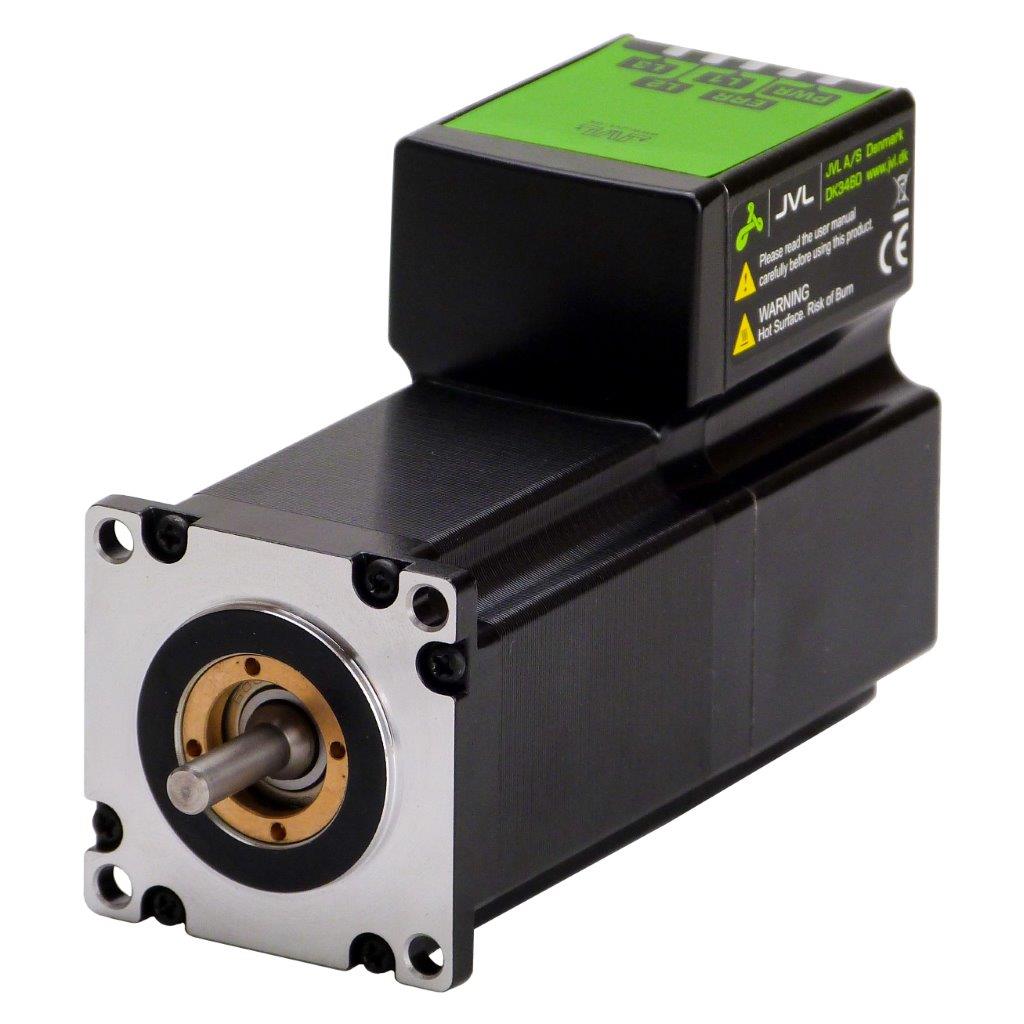 |
| MIS340C12P6H285 | NEMA 34, 3,0 Nm | 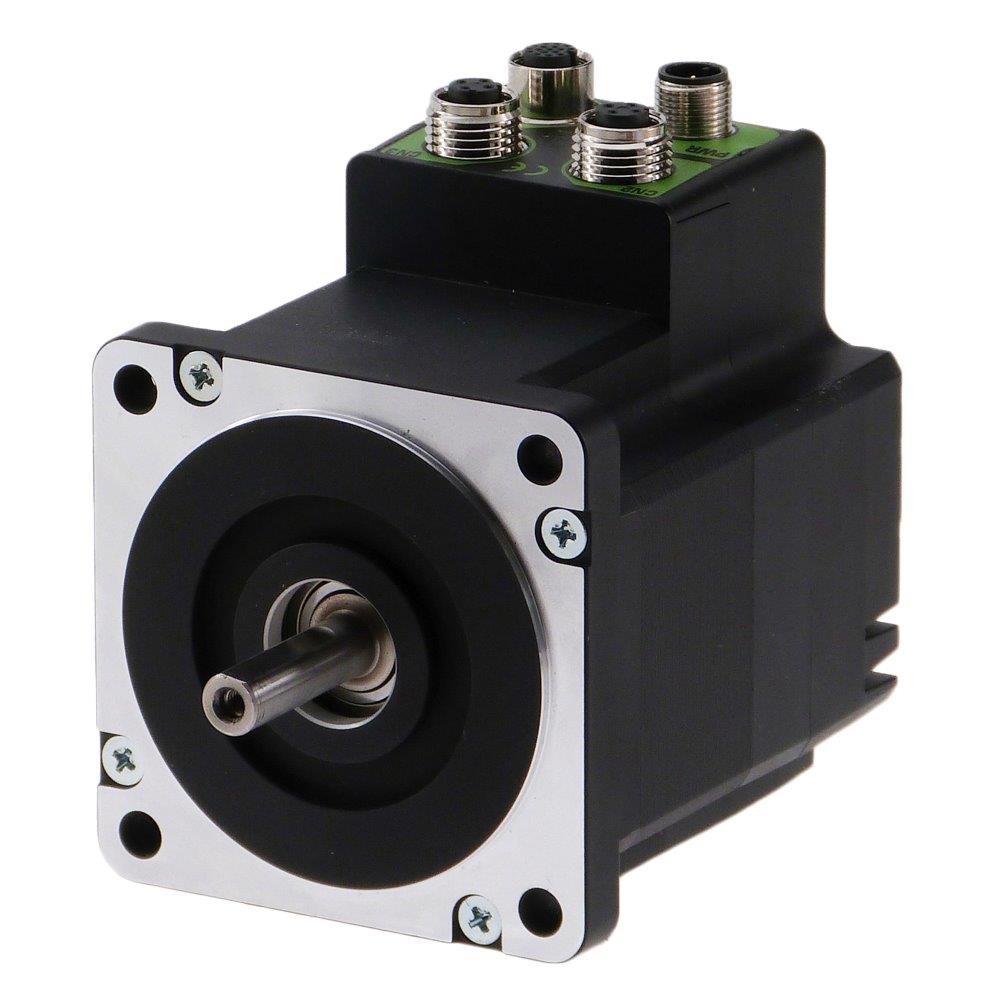 |
| Leitungen | ||
| WI1000-M12F5T05N | M12, geschirmt, 5 m, 5-polig, Buchse gerade – Versorgung | 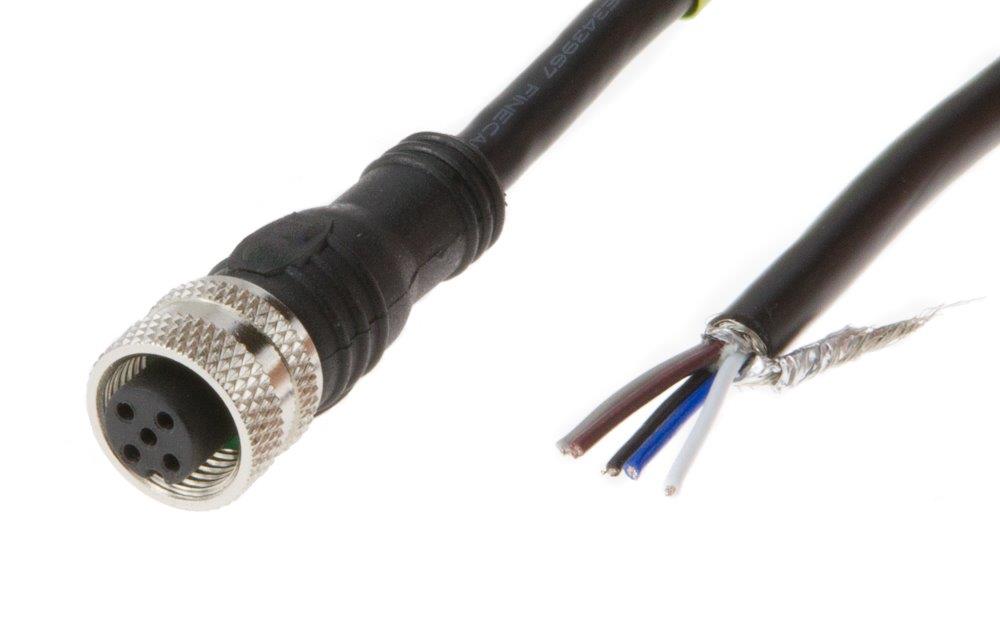 |
| WI1006-M12M5TM5T.3N | M12, 0,3 m, 5-polig, Stecker/Stecker gerade – CAN, verdrillt | 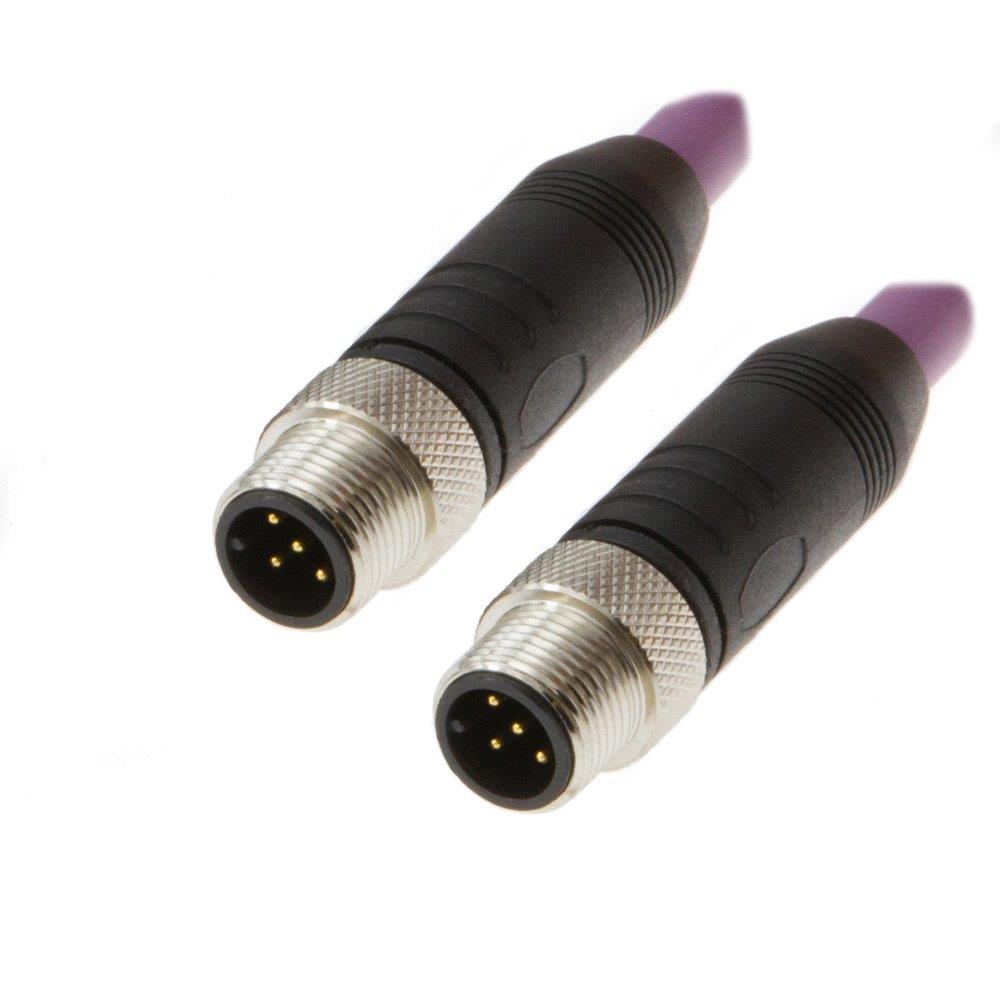 |
| WI1006-M12M5TM5T05N | M12, 5 m, 5-polig, Stecker/Stecker gerade – CAN, verdrillt | |
| WI1009-M12M17T05N | M12, geschirmt, 5 m, 17-polig, Stecker gerade – für MIS34x und Ex41, verdrillt | 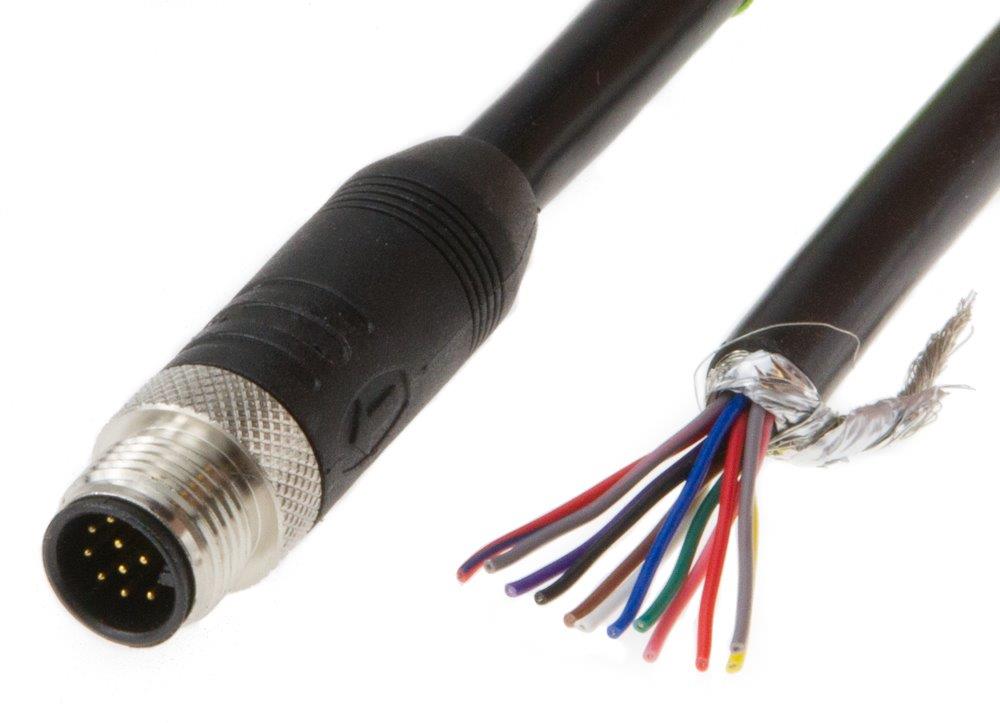 |
Die Leitungen finden Sie auch unter Anschlussleitungen und Zubehör.
Auch SAE J1939: Neben CANopen unterstützen die MIS-Motoren das CAN-Protokoll SAE J1939, wie es in Nutzfahrzeugen und mobilen Arbeitsmaschinen verbreitet ist. Details stehen im ServoStep-Benutzerhandbuch ab Seite 348 (englisch).
Software, Dokumentation und Downloads
EDS-Dateien ›Gerätebeschreibungen für die CANopen-Konfiguration (englisch)TwinCAT-3-Beispielprojekte ›Beckhoff-Demoprogramme inklusive NC-Achse (englisch)MIS als NC-Achse in TwinCAT – LA0017 ›Schritt-für-Schritt-Anleitung (PDF, englisch)JVL CANexplorer ›SDO- und PDO-Konfiguration vom PC (englisch)Benutzerhandbücher ›CAN-Dokumentation und Registerübersicht (englisch)CANopen-Konformitätstest ›Prüfbericht (PDF, englisch)USB-CAN-Konverter ›PC-Anbindung an den CAN-Bus (englisch)Software und Firmware ›MacTalk und aktuelle FirmwarePressemitteilung CANopen ›Neue CANopen-Firmware mit DSP402 (englisch)Pressemitteilung Easy Sync ›CANopen-Master-Slave-Synchronisation (englisch)
Weitere Informationen
Industrial Ethernet ›IO-Link ›ServoStep-Übersicht ›STO – Safe Torque Off ›Schrittmotor-Controller ›Produktkonfigurator ›
CANopen-System auslegen
JVL Deutschland unterstützt Sie bei der Auswahl von Motoren, Leitungen und Betriebsart sowie bei der Einbindung in Ihre Steuerung oder beim Aufbau eines Master-Slave-Systems.


JVL A/S Deutschland Moltkestr. 24 DE-72762 Reutlingen Deutschland
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
Tel: +49 7121 1377260 Fax: +49 7121 1377317 E-mail: sales@jvl.dk
